


Робот для палетування важкого-вантажу
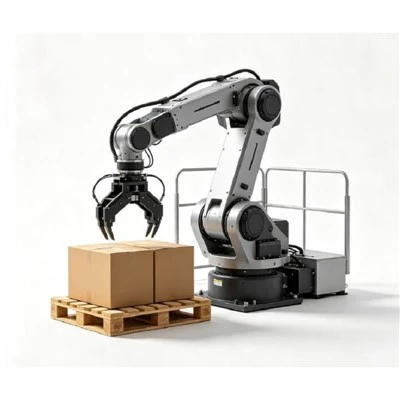
Робот для палетування важкого-корисного вантажу — це автоматизоване рішення-кінцевої-лінії, розроблене для-важкого промислового транспортування. Він автоматично підбирає, переміщує та укладає мішки, коробки, ящики, барабани та важкі контейнери на піддони з високою повторюваністю та швидкістю.
Розроблена для безперервної багато-змінної роботи, система замінює небезпечне ручне підняття, покращує стабільність штабеля піддонів і оптимізує випуск пакувальної лінії.
Технічні характеристики
|
Технічний параметр |
Технічні умови |
|
Тип робота |
Промисловий важкий-робот для палетування корисного вантажу |
|
Конфігурація осі |
4-осьовий важкий важіль для палетування / 6-осьовий зчленований |
|
Номінальне корисне навантаження |
Від 100 до 300 кг (інструмент + корисне навантаження) |
|
Максимальний вертикальний охоплення |
До 3600 мм |
|
Вага робота |
Приблизно . 1,100 кг – 1850 кг |
|
Тип установки |
На підлозі (залізобетонна основа) |
|
Робоча температура |
0 градусів до +45 градусів |
|
Джерело живлення / рейтинг |
380–415 В змінного струму, 3 фази, 50/60 Гц / 7,5–12 кВт |
Ключові переваги
Розрахована вантажопідйомність:Конструкція конструкції враховує високі динамічні сили, центри навантаження та великі маси EOAT.
Керовані профілі важкого-руху:Плавні криві прискорення/уповільнення запобігають зміщенню продукту або розриву мішка під час руху на високій-швидкості.
Висока точність укладання:Повторюваність ±0,06 мм забезпечує ідеально прямі штабелі піддонів, покращуючи ефективність складського зберігання та стабільність транспортування.
Універсальна інтеграція:Повністю сумісний із основними промисловими системами ПЛК, польовими шинами зв’язку та кінцевими-пакувальними машинами.
Різке зниження трудових ризиків:Замінює небезпечне, повторюване ручне підняття важких речей, відповідаючи сучасним стандартам безпеки праці.
Промислові програми
Будівельні матеріали та мінерали:Цементні мішки, сухі-розчинні суміші, плитковий клей, вогнетривка цегла.
Сільське господарство та хімікати:Мішки для добрив, корм для тварин, зерно, бочки зі смолою, відра для хімікатів.
Обробка продуктів харчування та напоїв:Ящики для напоїв, мішки з борошном/рисом/цукром, контейнери для харчової олії.
Промислове виробництво:Виливки машин, автомобільні -вузли, важка картонна тара.
Логістика та складування:Центри розподілу -високої пропускної здатності, які обробляють змішані важкі пакети.
Гнучкі конфігурації макета клітинок
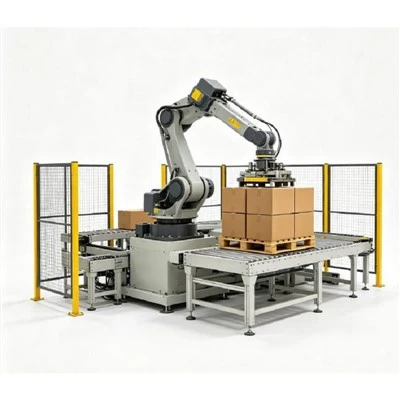
Станція для однієї палети:Компактна площа, ідеальна для низьких-–-середніх швидкостей лінії, де порожні/повні піддони міняються вручну або за допомогою вилкового навантажувача.
Станція подвійних палет (робота без-зупинки):Робот продовжує штабелювати на станції B, поки оператор або AGV безпечно розвантажує станцію A.
Багато-лінійна централізована комірка:Один-робот з великим вильотом обслуговує 2–3 вхідні конвеєри з різними продуктами одночасно.
Кінець--рішень для інструментів для рук
Вакуумні захватні системи:Оснащений високо{0}}повітродувками або багато-ступеневими ежекторами, локалізованими зональними регуляторами та губчастими прокладками для пористих поверхонь (ткані мішки, незапечатані коробки).
Механічні затискачі:Ніжне, але надійне бокове-затискання тиску для коробок, відер або не-пористих контейнерів.
Вилка та нижні-опорні захвати:Ковзає під важкі сумки або вільні пучки, щоб гарантувати фізичну підтримку під час-прискорення на високій швидкості.
Повношарові захвати-:Вибирає весь попередньо{0}}запланований шар продукту одним рухом, суттєво збільшуючи продуктивність, одночасно зменшуючи вимоги до швидкості роботи.
Оперативний робочий процес
Подача та накопичення:Продукти надходять із пакувальних установок, що знаходяться перед ними, за допомогою конвеєрів.
Виділення та орієнтація:Індексні пробки вирівнюють і орієнтують продукти (поворот коробок на 90 градусів).
Виберіть сигнал готовності:Датчики підтверджують наявність продукту в точних координатах вибору.
Безпечний вибір:Робот рухається до точки вибору; захоплення вмикається та перевіряє стан перемикача тиску/вакууму.
Динамічне керування траєкторією:Робот рухається по плавній векторній траєкторії до позначеного цільового шару.
Розміщення та випуск:Виріб акуратно лягає; аркуш шару (якщо налаштовано).
Завершення циклу та вихід:Коли піддон досягає повної висоти шару, система сигналізує ПЛК основної лінії, щоб ініціювати перенесення повного-піддону через вихідний конвеєр або AGV.
Архітектура безпеки
Охорона периметра:Надміцні- сталеві захисні огорожі, що оточують увесь робочий кожух.
Контроль доступу:Блоковані захисні двері з-системою ключів, що закриваються, щоб запобігти ненавмисному доступу.
Оптоелектронні бар'єри:Світлові штори безпеки з вбудованою-функцією приглушення в зонах входу/виходу піддонів.
Контроль безпеки:Вбудований двоканальний ПЛК/реле безпеки з локалізованою мережею E-Stop.
Вимоги до встановлення
Фонд:Перекриття залізобетонне (мінімальна товщина 200 мм, рекомендована марка С25/30).
Утиліти:3-фазне джерело живлення змінного струму 380–415 В; лінія чистого сухого стисненого повітря (6,0 бар) для пневматичних захватів.
Графік профілактичного обслуговування
щоденно:Візуальна перевірка пневматичних ліній, вакуумних фільтрів, накладок зносу захвату та цілісності блокування.
6-місячний / періодичний:Перевірка люфту шарнірного редуктора, перевірка моменту затягування болтів, перевірка кабельного джгута.
Річний / 5000 годин:Заміна мастила коробки передач згідно заводського графіку ТО; повний аудит системи безпеки.
FAQ
Популярні Мітки: важкий-робот для палетування корисного вантажу, Китай важкий-робот для палетування корисного вантажу виробники, фабрика
Вам також може сподобатися



Послати повідомлення