


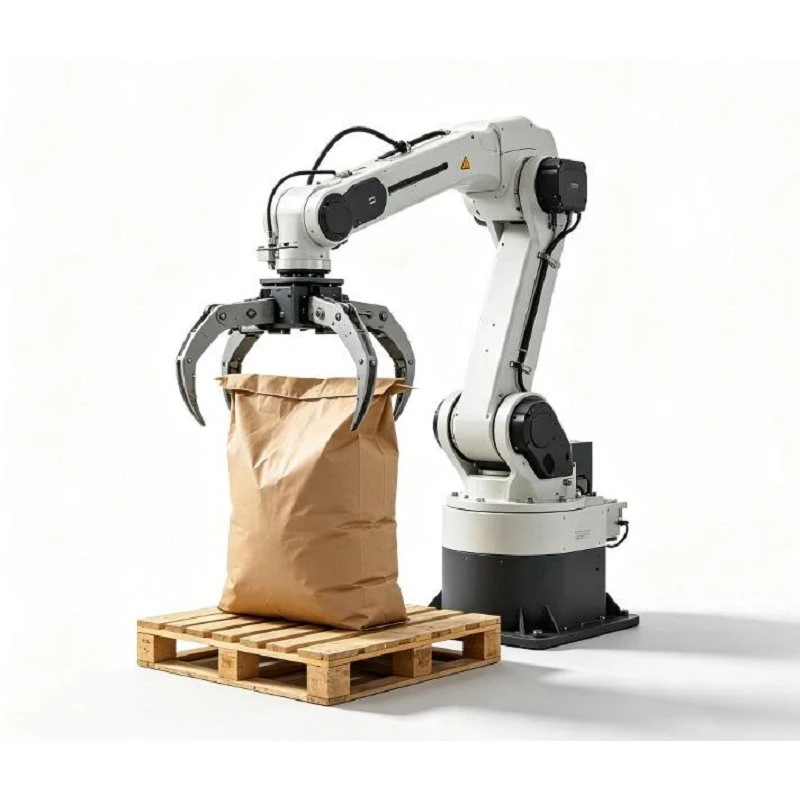
Робот для палетування мішків
Робот для палетування мішків автоматично вибирає наповнені мішки з подавального конвеєра та точно розміщує їх на піддонах відповідно до попередньо-запрограмованих схем укладання.
Ця система, розроблена для-кінцевої--лінії пакування важких умов, забезпечує безперервне,-стандартне палетування в промисловості для сухих вантажів-зокрема цементу, добрив, кормів для тварин, зерна, борошна, хімікатів і пластикових смол. Його можна постачати як окрему роботизовану комірку або повністю інтегрувати в повні лінії пакування, включаючи конвеєри мішків, диспенсери для порожніх піддонів, конвеєри для вивантаження повних-піддонів і системи стретч-пакувальної плівки.
Технічні характеристики
|
Параметр |
Специфікація / діапазон |
|
Тип робота |
4-осьовий або 6-осьовий шарнірний промисловий робот |
|
Ємність корисного навантаження |
80–250 кг (вибирається на основі ваги сумки + захвату) |
|
Robot Reach |
1700–3100 мм (залежно від моделі) |
|
Вага обробки мішка |
10–50 кг в мішку |
|
Розміри сумки (Д×Ш×В) |
Довжина: 400–1000 мм|Ширина: 250–600 мм|Висота: 80–250 мм |
|
Пропускна здатність |
До 600–1200 мішків/год (залежить від застосування) |
|
Викрійки піддонів |
Паралельний / Хрест / Переплетення / Спеціальний |
|
Макс. Висота піддону |
До 2200 мм (включаючи піддон) |
|
Тип захвату |
Механічний затискач/вакуумний-допоміжний/комбінований/спеціальний |
|
Система контролю |
PLC + Teach Pendant / сенсорний екран HMI |
|
Привід і джерело живлення |
Серво-керований|380 В / 415 В / 480 В (3 фази, 50/60 Гц) |
|
Стиснене повітря |
0,6–0,8 МПа (чисте сухе повітря) |
Основні промислові переваги
Усуває важку фізичну працю:Повністю автоматизує підйом мішків вагою 25–50 кг, що значно знижує кількість травм і втому на робочому місці.
Послідовне та акуратне укладання:Комп’ютеризоване розміщення зберігає жорсткі допуски та однакові сліди палет для оптимального завантаження причепа.
Передбачуваний і постійний результат:Безперервно працює з цільовою продуктивністю, усуваючи простої людини або змінні швидкості зміни.
Гнучке зберігання кількох-рецептів:Швидке перемикання між різними розмірами мішків і профілями штабелювання безпосередньо через сенсорний екран HMI.
Плавне розширення автоматизації:Легко підключається до контрольних ваг, конвеєрів відбраковування, автоматичних дозаторів піддонів і стрейч-пакетів.
Промислові програми
Заводи з виробництва добрив:Високо{0}}стійкі до корозії-компоненти, розроблені для безперервного палетування 50-кілограмових поліпропіленових мішків.
Цемент і будівельні матеріали:Важкі-пило-герметичні установки, здатні працювати з важкими, щільними клапанними мішками в складних умовах.
Послуги з виробництва кормів для тварин і зерна:Гнучкі варіанти захоплення для різного наповнення мішків, м’яких форм і ліній пакування кількох-продуктів.
Хімічні речовини та пластмаси:Високоточні-штабелери, що транспортують поліетиленові мішки або контейнери з дрібним порошком, які потребують рівномірної стабільності піддонів.
Оперативний робочий процес
Подача та розділення мішків:Запечатані або зшиті мішки переміщуються з попередньої обробки на конвеєр подачі палетування, який регулює відстань і потік продукту.
Розташування сумки:Інтегровані напрямні, упори або конвеєри орієнтації вирівнюють кожен мішок, щоб забезпечити точне вирівнювання забору.
Роботизований збір:Робот розташовує інструменти End-of-Arm (EOAT/Gripper) над мішком, надійно закріплюючи його на основі динаміки матеріалу та ваги.
Перенесення та укладання:Під керівництвом контролера робота рука піднімає та переносить мішок на піддон, укладаючи кожну одиницю за визначеною схемою.
Формування шару:Мішки розміщують систематично до повного відводу. Конфігурація шару залежить від площі мішка та розмірів піддона.
Повне розвантаження піддонів:Після досягнення цільової висоти піддону готовий піддон переміщується вниз за потоком за допомогою механічних роликових/ланцюгових конвеєрів до додаткових обгорток для стретч-обгорток або стретч-худерів.
Кінець--інструментів для рук/параметрів захвату
Механічний затискний захват:Ідеально підходить для поліпропіленових мішків, крафт-мішків і важких промислових мішків. Нижні-підтримуючі пальцеві механізми забезпечують безпечне транспортування без ризику розриву сумки.
Вакуумний-захват:Рекомендується для гладких, не{0}}пористих поверхонь мішків (ПЕ або пакетів із щільної плівки) у -контрольованих умовах пилу.
Комбінований/гібридний захват:Поєднує механічне захоплення з верхніми вакуумними чашками, щоб забезпечити максимальну стабільність для громіздких, рухомих або нещільно наповнених сухих пакетів.
Індивідуальний EOAT:Спеціалізовані конструкції, розроблені для збору кількох-мішків за цикл, запилених промислових середовищ або спеціальних установок піддонів.
Схеми палетування
Паралельний шаблон:Рівномірно вирівняні сумки. Найкраще підходить для однорідних мішків, де суворо не потрібне перекриття шарів.
Хрест візерунок:Напрямок мішків змінюється на 90 градусів між шарами, щоб зв’язати сусідні мішки разом і підвищити цілісність стосу.
Шаблон блокування:Компонування, що перекривається, призначене для запобігання зсуву або ковзанню окремого мішка під час руху та транспортування навантажувача.
Спеціальні рецепти:Повністю настроювана послідовність укладання, розроблена для не-стандартних форм мішків, виведення мішків для сплющування та змінної кількості шарів.
Дані налаштування
Щоб створити точну технічну пропозицію та симуляцію часу циклу, підготуйте наступні деталі:
Параметри сумки:Тип матеріалу, розміри наповненого мішка (довжина х ширина х висота), діапазон наповненої ваги, стан поверхні мішка (гладка/запорошена/пухка).
Вимоги до виробництва:Необхідна пропускна здатність (мішки/год), тривалість робочої зміни, кількість варіантів продукту.
Технічні характеристики піддонів:Розміри піддонів, обмеження максимальної висоти штабелювання, бажане розташування шарів.
Умови на заводі:Схема підлоги/креслення, висота стелі, висота подачі конвеєра, стандарти електричної напруги/частоти.
FAQ
Популярні Мітки: робот для палетування мішків, виробники роботів для палетування мішків у Китаї, фабрика
Пара
НіВам також може сподобатися



Послати повідомлення